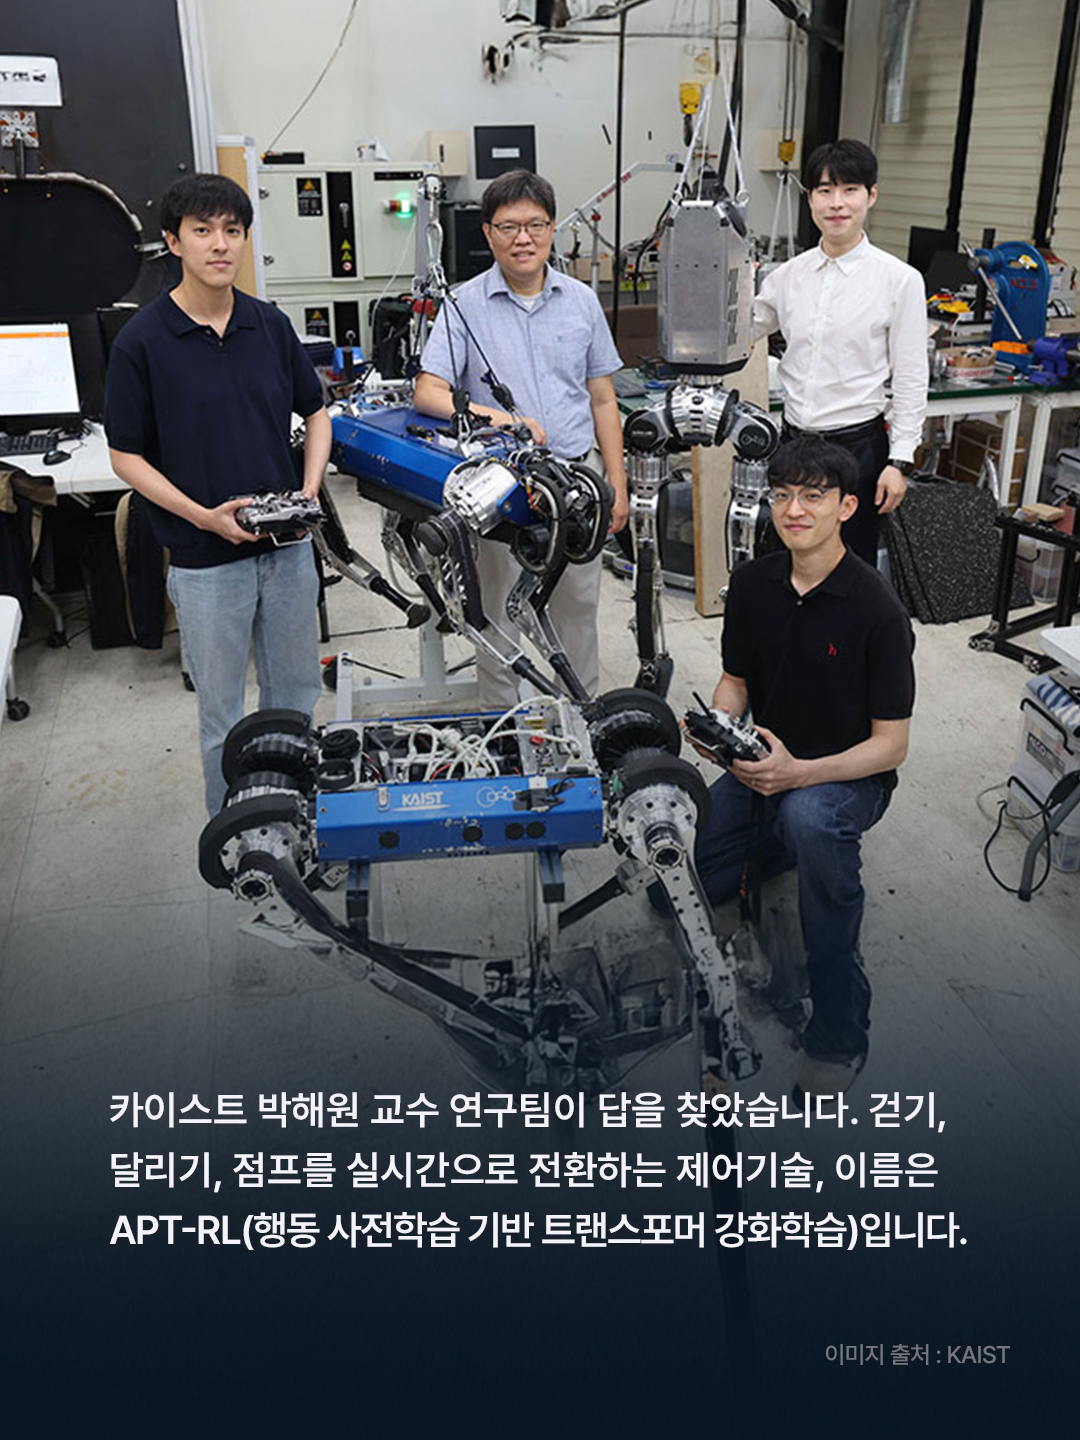
카이스트 박해원 기계공학과 교수 연구팀이 걷기와 달리기, 점프 등 다양한 보행 기술을 실시간으로 전환하는 사족보행 로봇 제어기술 'APT-RL'을 개발했습니다. 계단에서는 성큼, 숲길에서는 휙휙, 로봇이 알아서 걸음걸이를 바꾼다면 어떨까요?
사족보행 로봇, 왜 험지에서는 속도를 내지 못했나요?
기존 사족보행 로봇은 계단, 단차, 디딤돌, 틈, 나뭇가지처럼 서로 다른 유형의 장애물이 연속으로 나타나는 곳에서는 속도와 안정성을 동시에 확보하기 어려웠습니다. 사족보행 로봇은 다리가 네 개라 바퀴형 로봇보다 험한 지형에서 빠르고 안정적으로 움직일 수 있는 장점이 있는데요, 그런데 장애물 종류가 계속 바뀌는 야외 환경에서는 이야기가 달랐던 거죠.
APT-RL 제어기술이란 무엇인가요?
APT-RL은 '행동 사전학습 기반 트랜스포머 강화학습'의 줄임말로, 로봇이 걷기와 달리기, 점프 같은 보행 기술을 미리 익힌 뒤 실제 상황에 맞게 자유롭게 조합하고 전환하도록 하는 제어기술입니다. 카이스트 박해원 교수 연구팀이 이 기술을 새롭게 개발했거든요. 기존에는 로봇이 정해진 동작만 반복했다면, 이제는 지형을 보고 걸음걸이를 스스로 바꿀 수 있게 된 셈이죠.
로봇은 이 기술을 어떻게 학습했나요?
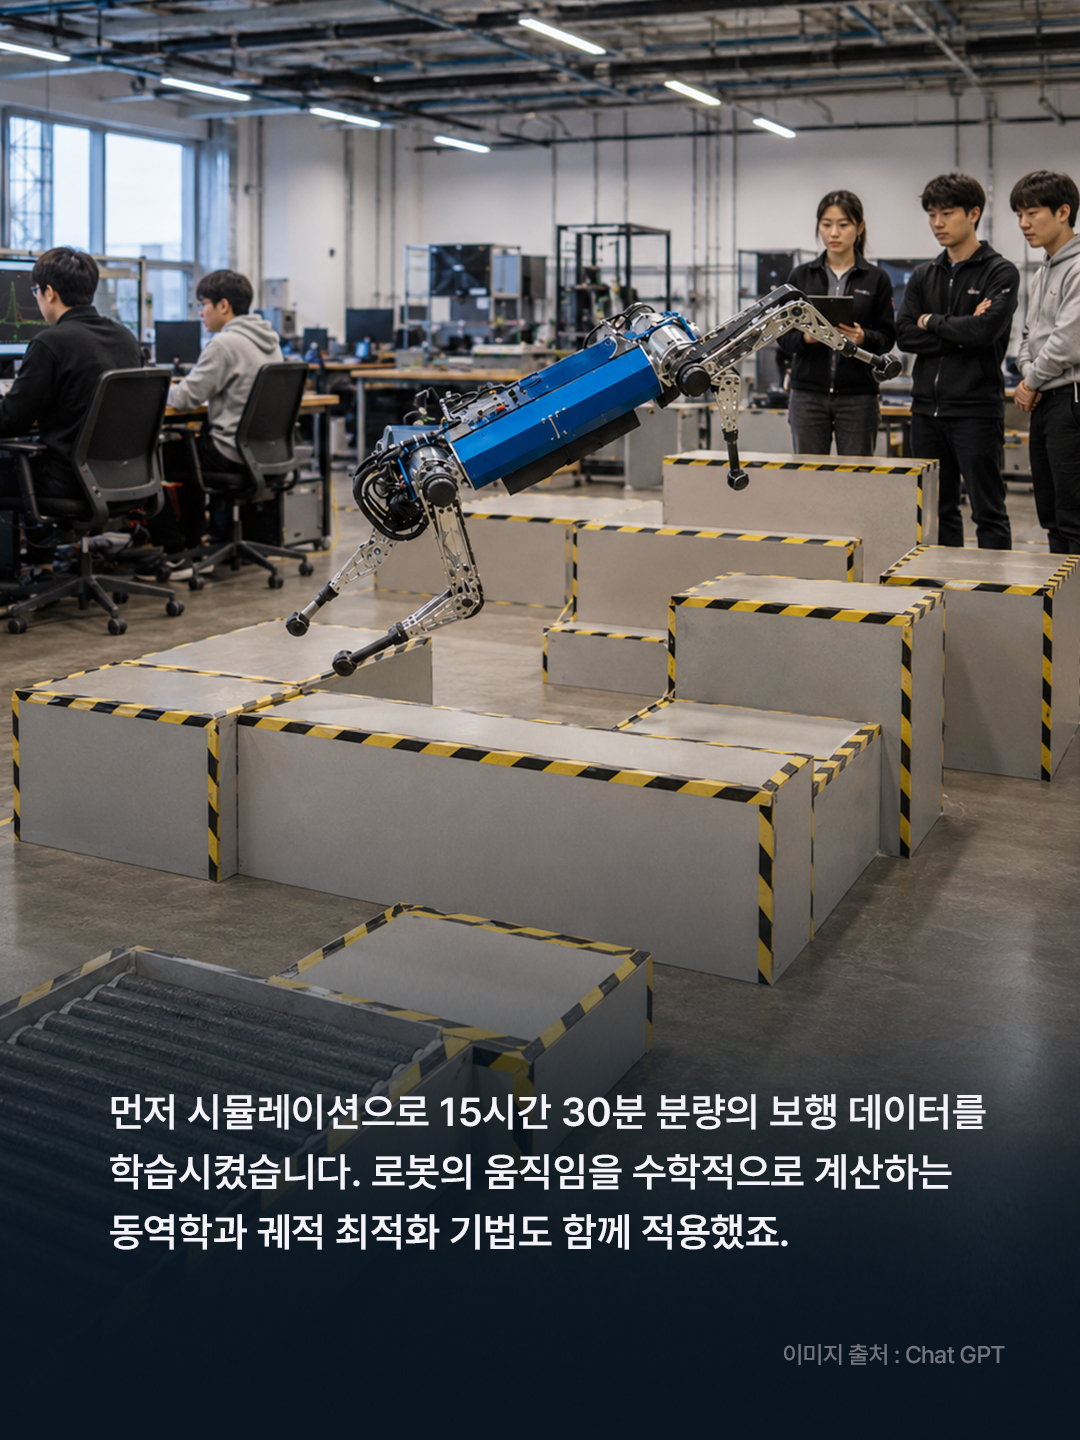
연구팀은 컴퓨터 시뮬레이션으로 15시간 30분 분량의 보행 데이터를 만들어 로봇의 기본 운동 능력을 학습시켰습니다. 여기에 로봇의 움직임을 수학적으로 표현한 동역학과 궤적 최적화 기법을 함께 적용해서, 빠르고 효율적으로 보행 기술을 익히도록 했는데요. 시행착오를 반복하며 최적의 행동을 스스로 찾아가는 AI 기법도 더해져서, 복잡한 3차원 지형에서도 알맞은 보행 기술을 스스로 고르고 전환할 수 있게 됐습니다.
실제로는 어떤 성능을 보였나요?
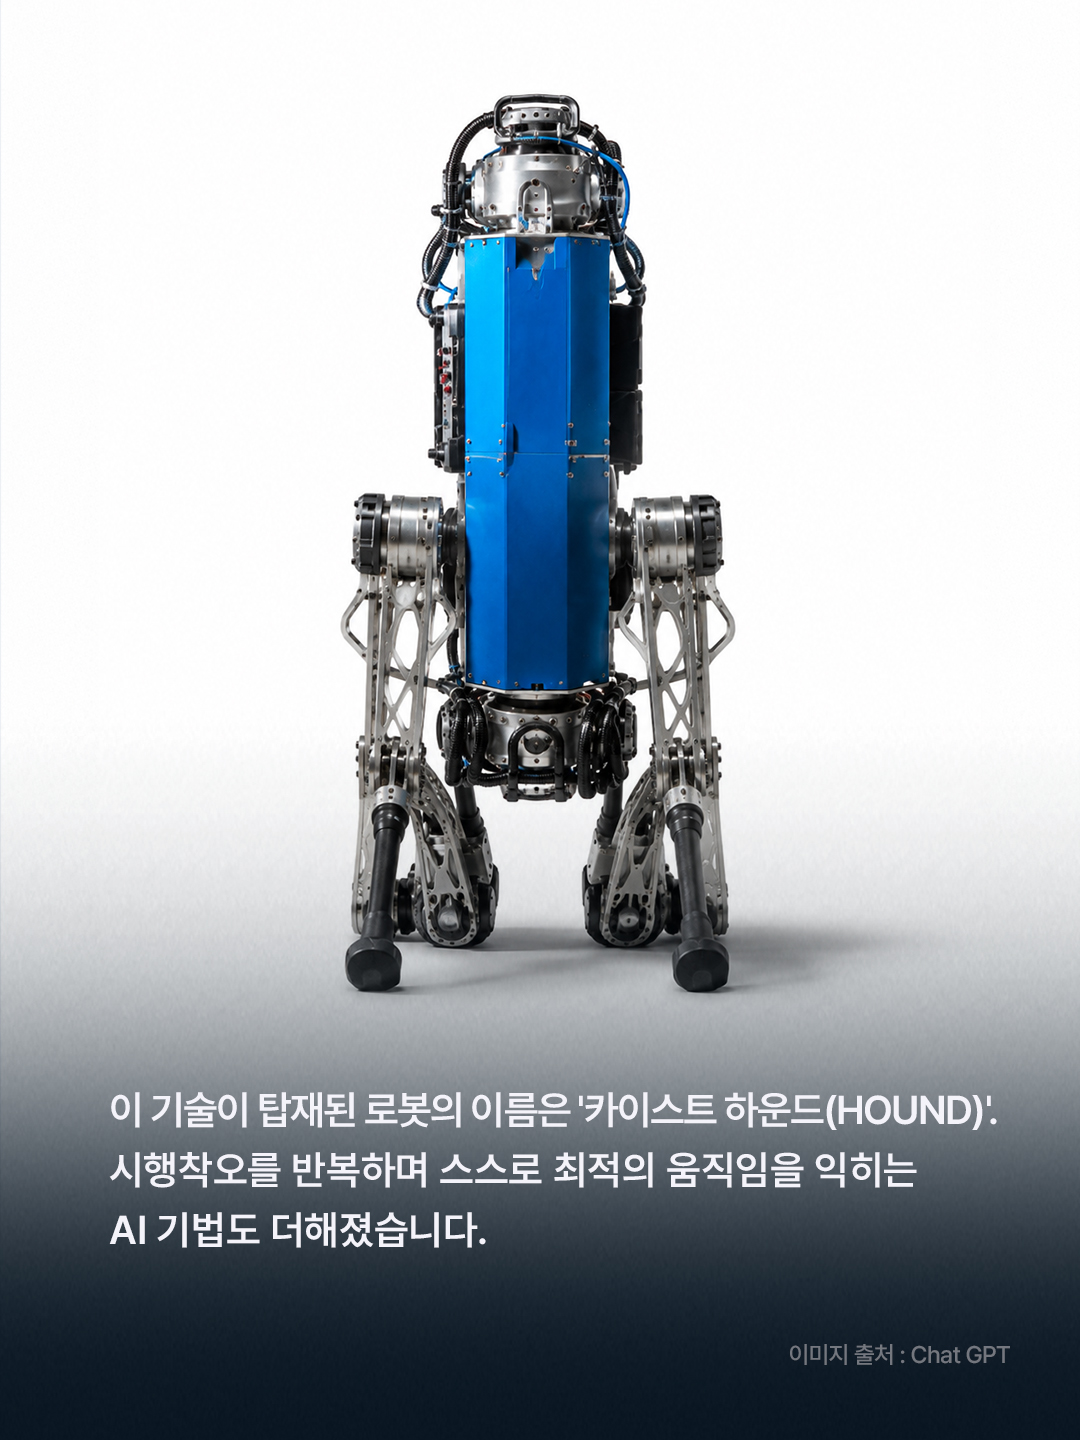
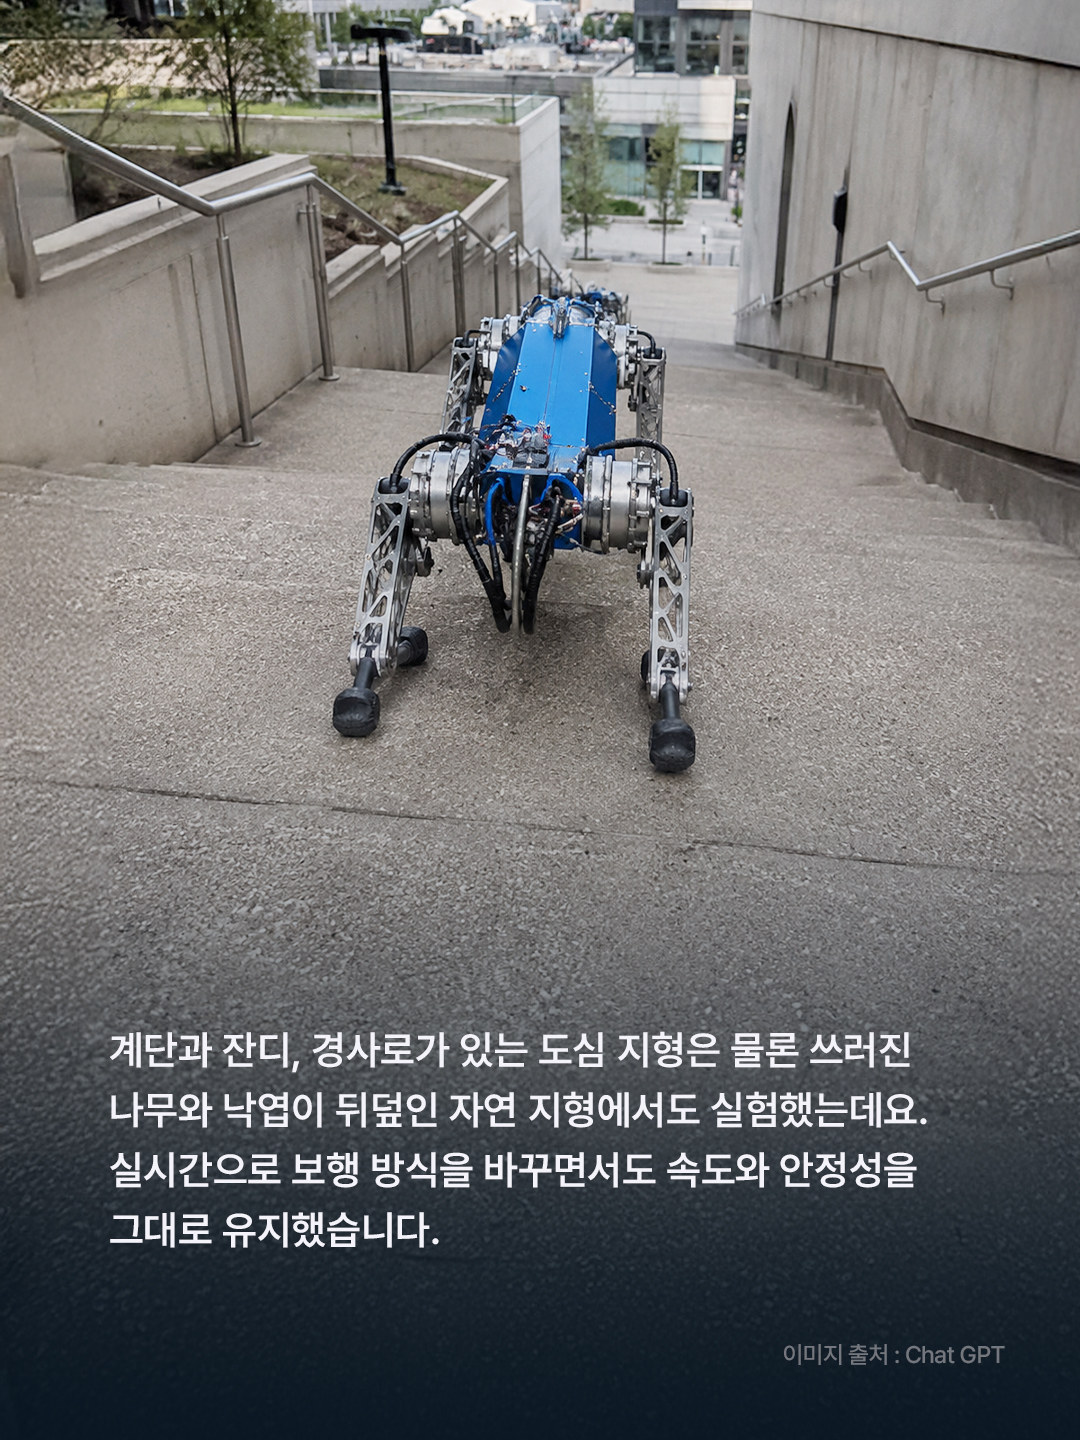
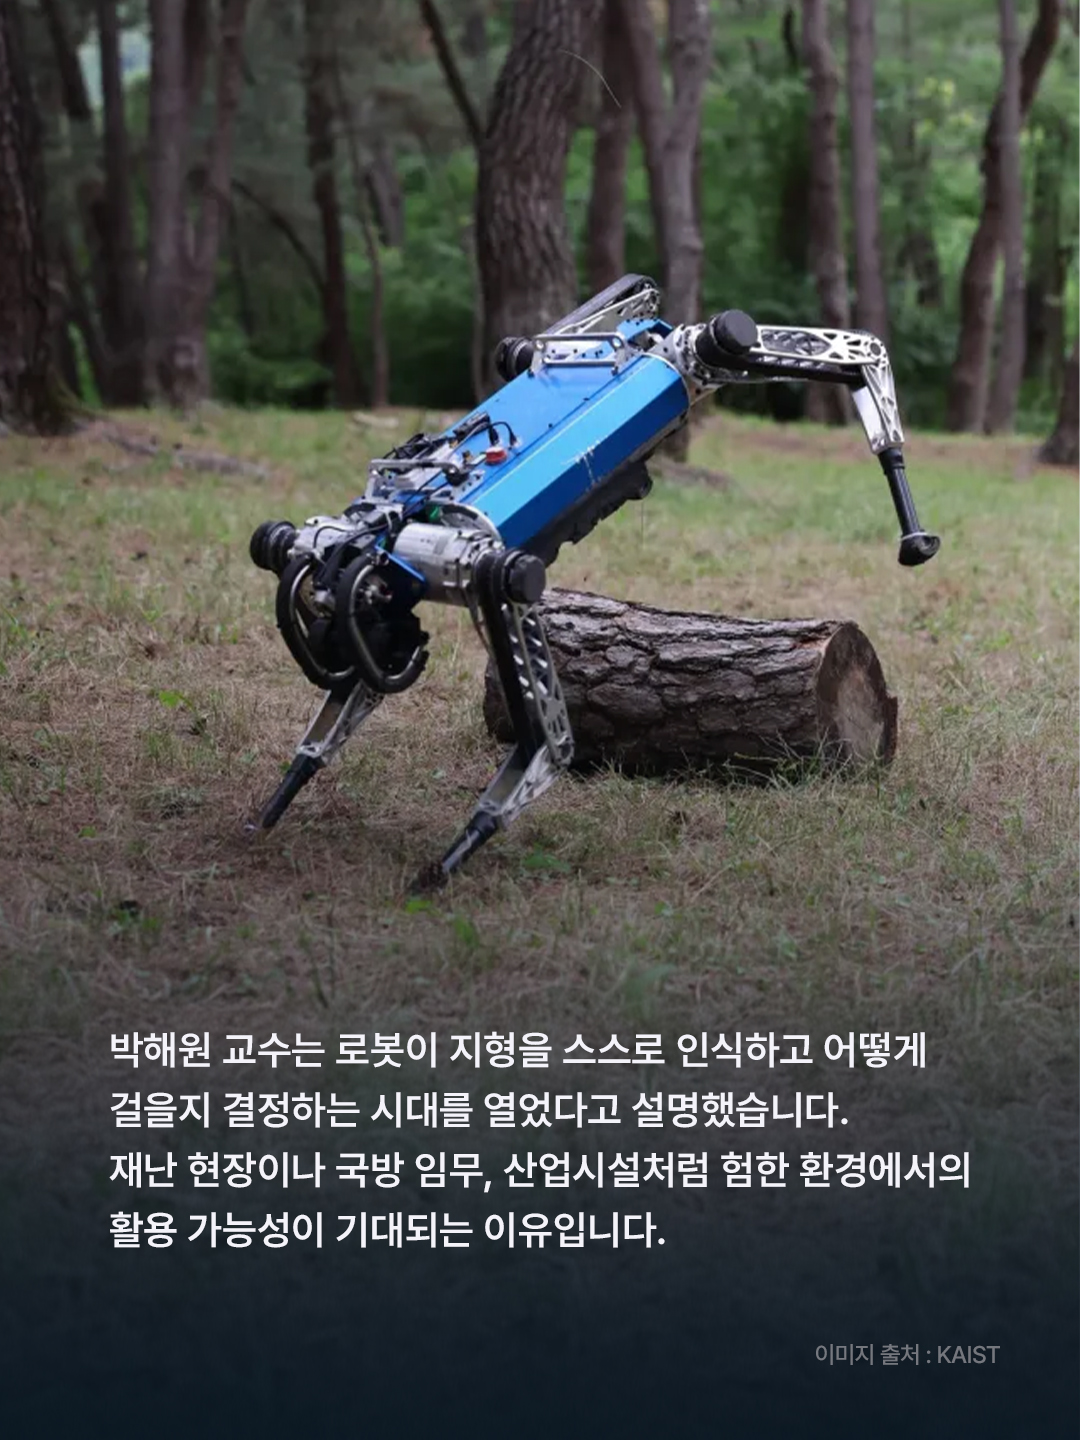
연구팀은 자체 개발한 사족보행 로봇 '카이스트 하운드(HOUND)'에 이 제어기술을 탑재해 실내외 환경에서 성능을 검증했습니다. 계단과 잔디, 경사로가 있는 도심 지형은 물론, 쓰러진 나무와 노출된 뿌리, 낙엽이 있는 자연 지형에서도 실험했는데요. 실시간으로 보행 기술을 전환하면서도 빠른 속도와 안정성을 그대로 유지하는 게 확인됐습니다.
이번 연구는 앞으로 어디에 쓰일 수 있나요?
박해원 교수는 이번 연구가 재난 현장이나 국방 임무, 산업시설처럼 험한 환경에서 피지컬 AI 기반 보행 로봇의 활용 가능성을 넓히는 기반 기술이 될 것으로 기대한다고 밝혔습니다. 박 교수는 이번 연구에 대해 "지형을 인식하고 어떻게 걸을 것인가를 스스로 결정하는 시대를 연 것"이라고 설명했는데요, 이 표현이 이번 연구의 의미를 잘 보여주는 것 같습니다.
이번 연구는 학술적으로 어떤 성과를 남겼나요?
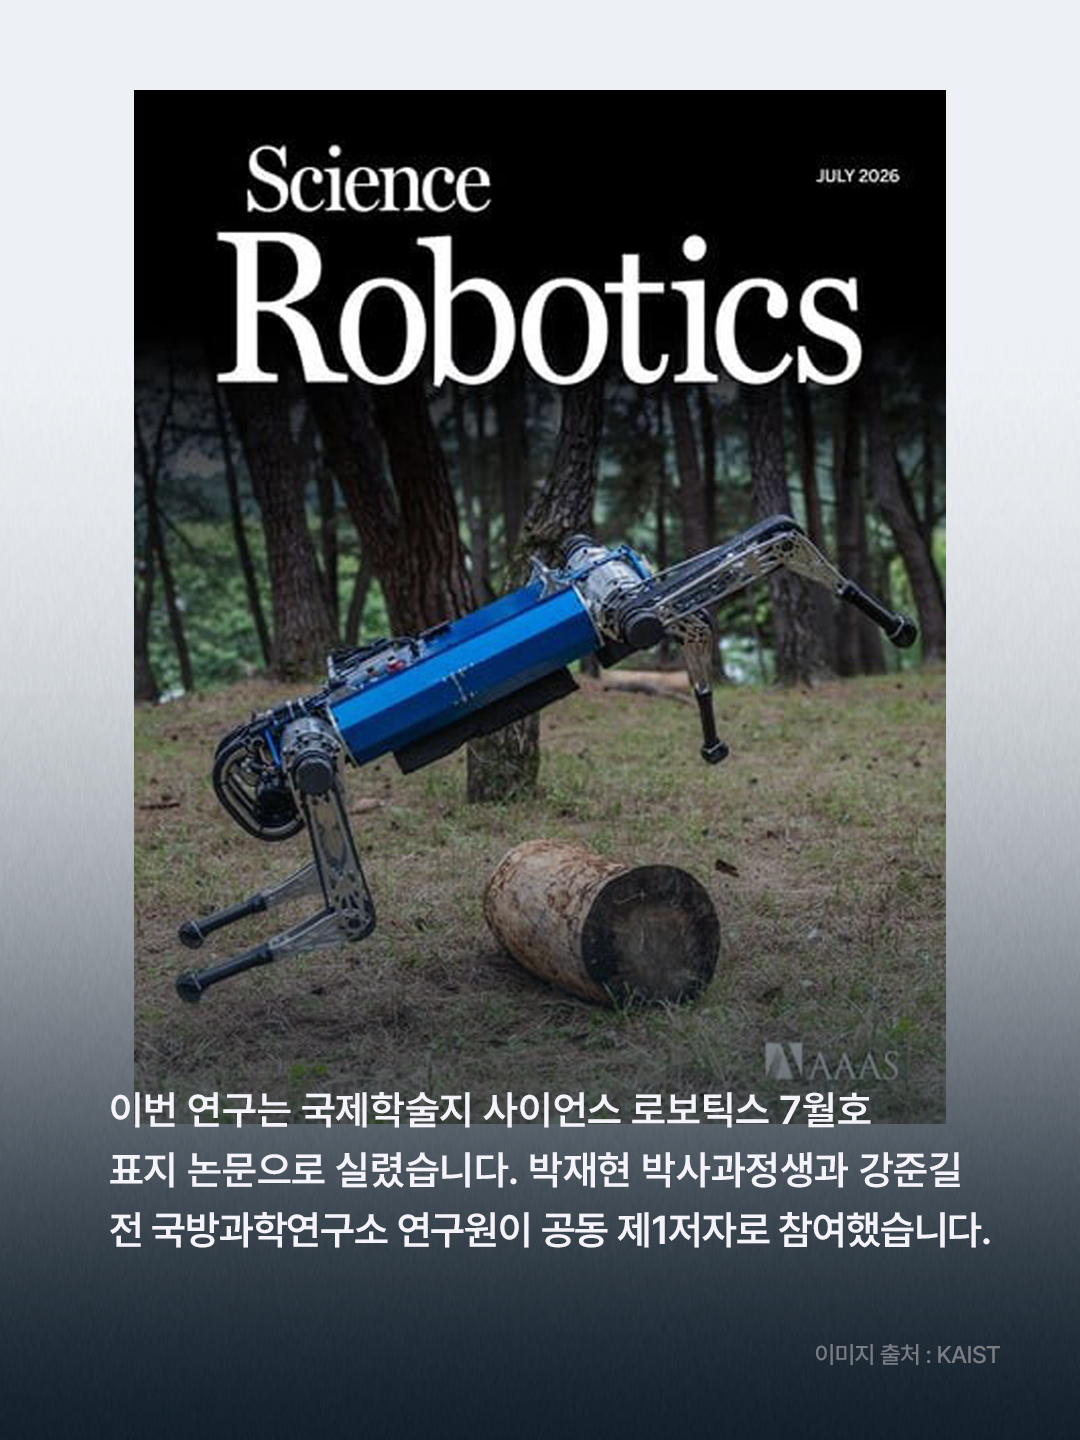
이번 연구는 로봇 분야 국제학술지 '사이언스 로보틱스(Science Robotics)' 7월호 표지 논문으로 실렸습니다. 카이스트 기계공학과 박재현 박사과정생과 강준길 전 국방과학연구소 연구원이 공동 제1저자로, 박해원 교수와 고려대 홍승우 교수가 공동 교신저자로 참여했다고 하니, 그 무게감이 더 크게 느껴지네요.


카이스트 박해원 기계공학과 교수 연구팀이 걷기와 달리기, 점프 등 다양한 보행 기술을 실시간으로 전환하는 사족보행 로봇 제어기술 'APT-RL'을 개발했습니다. 계단에서는 성큼, 숲길에서는 휙휙, 로봇이 알아서 걸음걸이를 바꾼다면 어떨까요?
사족보행 로봇, 왜 험지에서는 속도를 내지 못했나요?
기존 사족보행 로봇은 계단, 단차, 디딤돌, 틈, 나뭇가지처럼 서로 다른 유형의 장애물이 연속으로 나타나는 곳에서는 속도와 안정성을 동시에 확보하기 어려웠습니다. 사족보행 로봇은 다리가 네 개라 바퀴형 로봇보다 험한 지형에서 빠르고 안정적으로 움직일 수 있는 장점이 있는데요, 그런데 장애물 종류가 계속 바뀌는 야외 환경에서는 이야기가 달랐던 거죠.
APT-RL 제어기술이란 무엇인가요?
APT-RL은 '행동 사전학습 기반 트랜스포머 강화학습'의 줄임말로, 로봇이 걷기와 달리기, 점프 같은 보행 기술을 미리 익힌 뒤 실제 상황에 맞게 자유롭게 조합하고 전환하도록 하는 제어기술입니다. 카이스트 박해원 교수 연구팀이 이 기술을 새롭게 개발했거든요. 기존에는 로봇이 정해진 동작만 반복했다면, 이제는 지형을 보고 걸음걸이를 스스로 바꿀 수 있게 된 셈이죠.
로봇은 이 기술을 어떻게 학습했나요?
연구팀은 컴퓨터 시뮬레이션으로 15시간 30분 분량의 보행 데이터를 만들어 로봇의 기본 운동 능력을 학습시켰습니다. 여기에 로봇의 움직임을 수학적으로 표현한 동역학과 궤적 최적화 기법을 함께 적용해서, 빠르고 효율적으로 보행 기술을 익히도록 했는데요. 시행착오를 반복하며 최적의 행동을 스스로 찾아가는 AI 기법도 더해져서, 복잡한 3차원 지형에서도 알맞은 보행 기술을 스스로 고르고 전환할 수 있게 됐습니다.
실제로는 어떤 성능을 보였나요?
연구팀은 자체 개발한 사족보행 로봇 '카이스트 하운드(HOUND)'에 이 제어기술을 탑재해 실내외 환경에서 성능을 검증했습니다. 계단과 잔디, 경사로가 있는 도심 지형은 물론, 쓰러진 나무와 노출된 뿌리, 낙엽이 있는 자연 지형에서도 실험했는데요. 실시간으로 보행 기술을 전환하면서도 빠른 속도와 안정성을 그대로 유지하는 게 확인됐습니다.
이번 연구는 앞으로 어디에 쓰일 수 있나요?
박해원 교수는 이번 연구가 재난 현장이나 국방 임무, 산업시설처럼 험한 환경에서 피지컬 AI 기반 보행 로봇의 활용 가능성을 넓히는 기반 기술이 될 것으로 기대한다고 밝혔습니다. 박 교수는 이번 연구에 대해 "지형을 인식하고 어떻게 걸을 것인가를 스스로 결정하는 시대를 연 것"이라고 설명했는데요, 이 표현이 이번 연구의 의미를 잘 보여주는 것 같습니다.
이번 연구는 학술적으로 어떤 성과를 남겼나요?
이번 연구는 로봇 분야 국제학술지 '사이언스 로보틱스(Science Robotics)' 7월호 표지 논문으로 실렸습니다. 카이스트 기계공학과 박재현 박사과정생과 강준길 전 국방과학연구소 연구원이 공동 제1저자로, 박해원 교수와 고려대 홍승우 교수가 공동 교신저자로 참여했다고 하니, 그 무게감이 더 크게 느껴지네요.