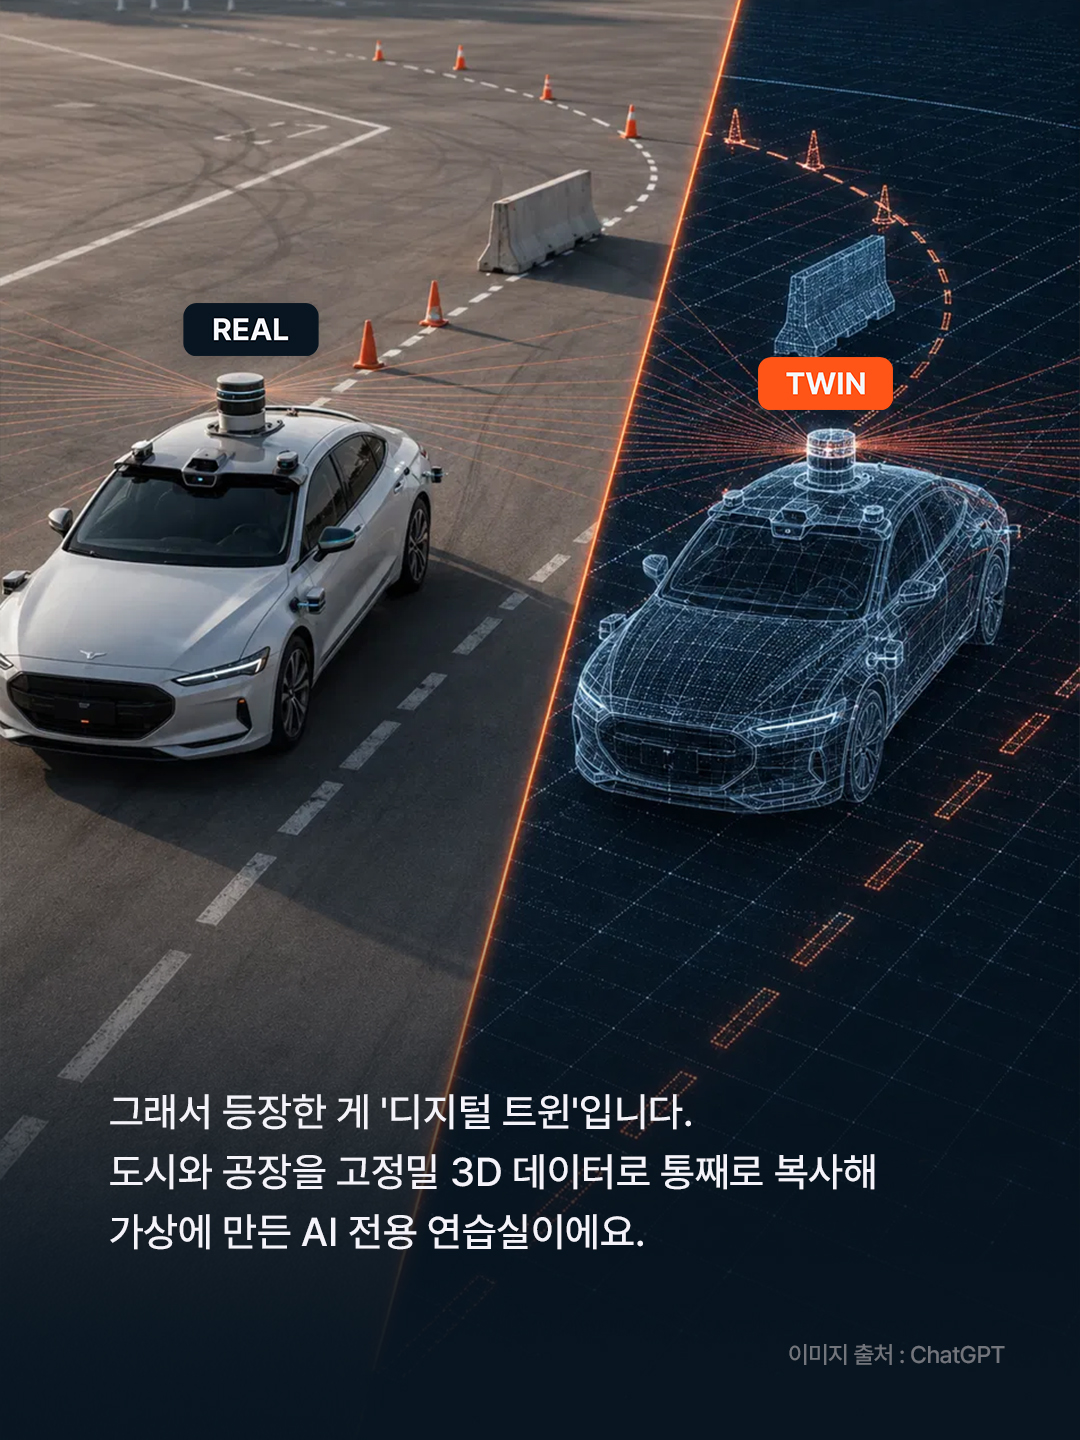
디지털 트윈은 도시나 공장처럼 현실 공간을 고정밀 3차원 데이터로 가상에 옮겨놓는 기술인데요, 자율주행차와 로봇이 위험 부담 없이 반복 훈련할 수 있게 해줍니다. 현실에서는 좀처럼 재현하기 힘든 돌발 상황들, 가상 공간에서라면 얼마든지 연습할 수 있다면 어떨까요?
디지털 트윈이란 무엇인가요?
디지털 트윈이란 도시와 공장 등 현실 공간을 고정밀 3차원 데이터로 가상 세계에 구현하는 기술이에요. 차량이나 로봇을 실제 위험에 노출시키지 않고도 악천후 같은 다양한 상황을 몇 번이고 시험해볼 수 있죠.
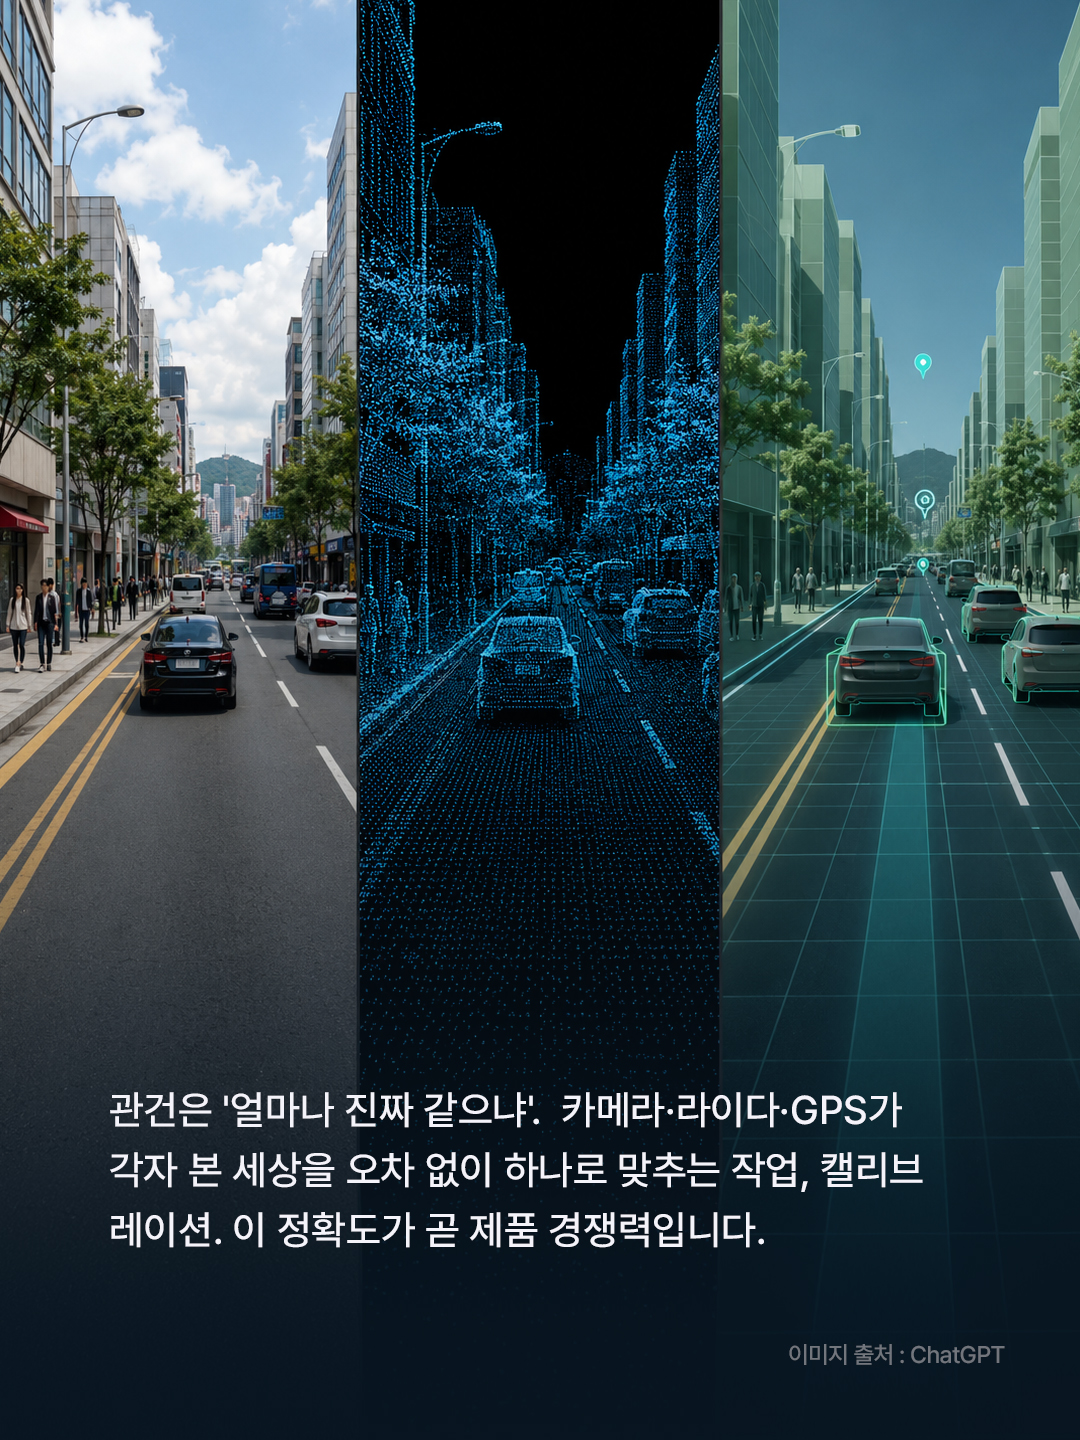
이 기술의 완성도는 결국 '현실을 얼마나 정확하게 옮겨왔느냐'에 달려있는데요. 카메라, 라이다(LiDAR), GPS 같은 센서가 모아온 정보를 어긋남 없이 맞추는 '캘리브레이션' 정확도가 신뢰성과 피지컬 AI 성능을 그대로 좌우하거든요.
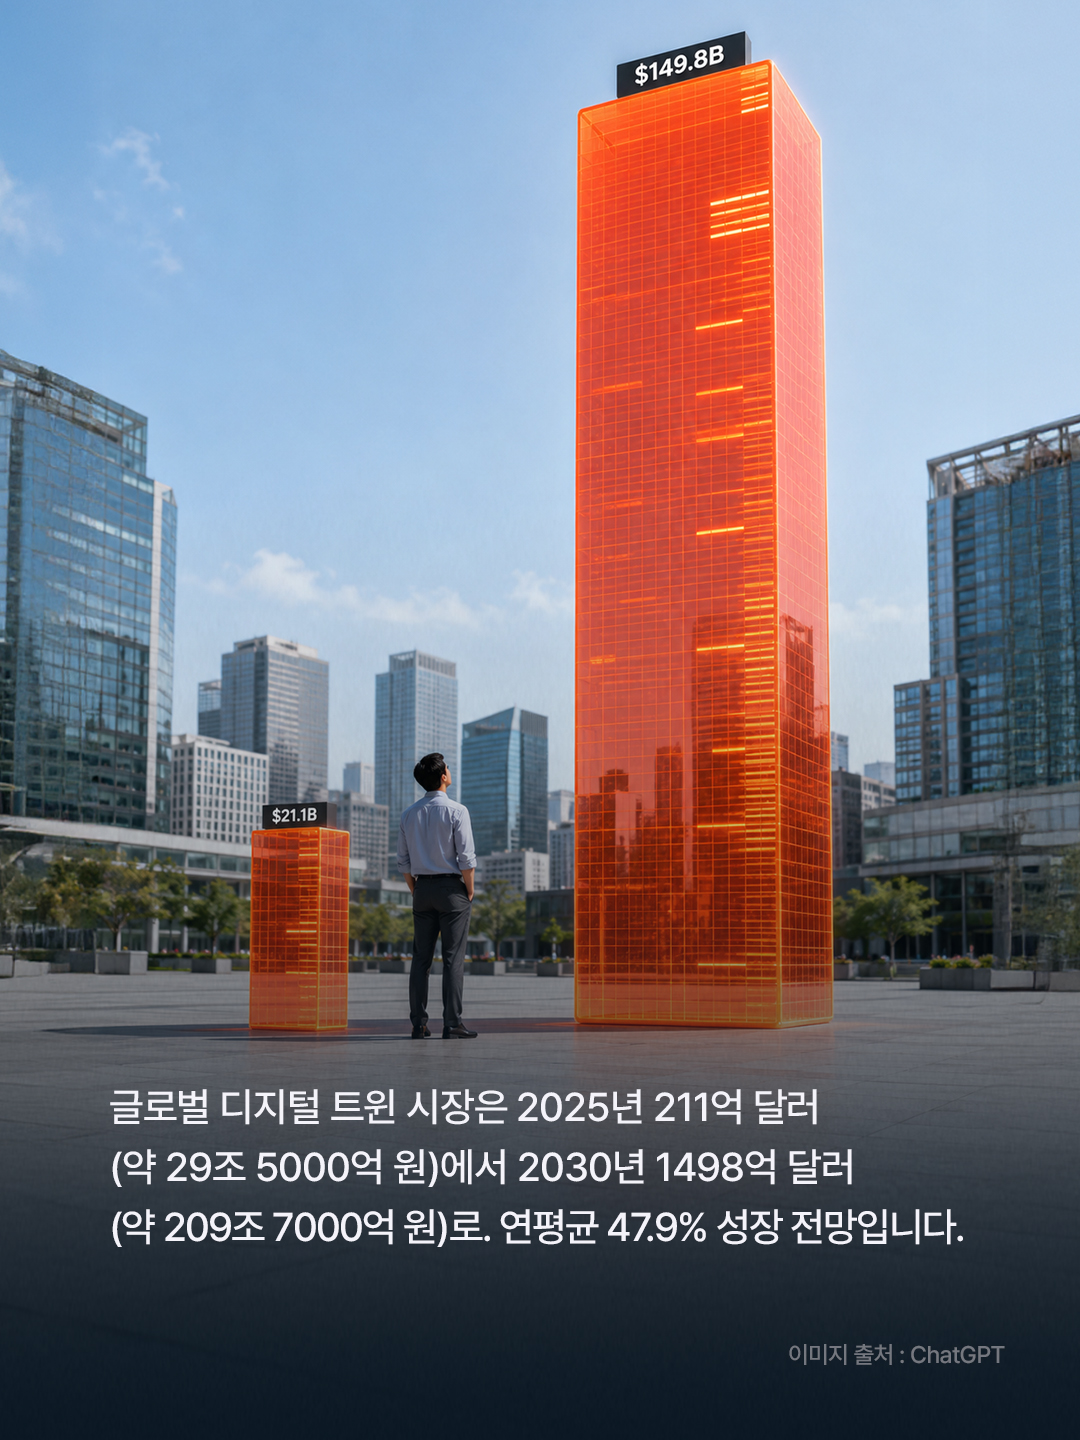
시장 규모도 심상치 않습니다. 시장조사업체 마켓앤마켓츠에 따르면 글로벌 디지털 트윈 시장은 2025년 211억달러(약 29조5000억원)에서 2030년 1498억달러(약 209조7000억원)까지, 연평균 47.9%씩 성장할 전망이에요. 제조와 자동차, 물류 전반에서 활용이 늘면서 관련 스타트업들도 분주하게 움직이고 있죠.
국내에서는 어떤 스타트업이 앞서고 있나요?
국내에서는 디지털 트윈 전문 기업 모빌테크가 눈에 띄는데요. 실측 데이터 구축부터 캘리브레이션, 시뮬레이션까지 이어지는 데이터 파이프라인을 직접 구축하고 있어요.
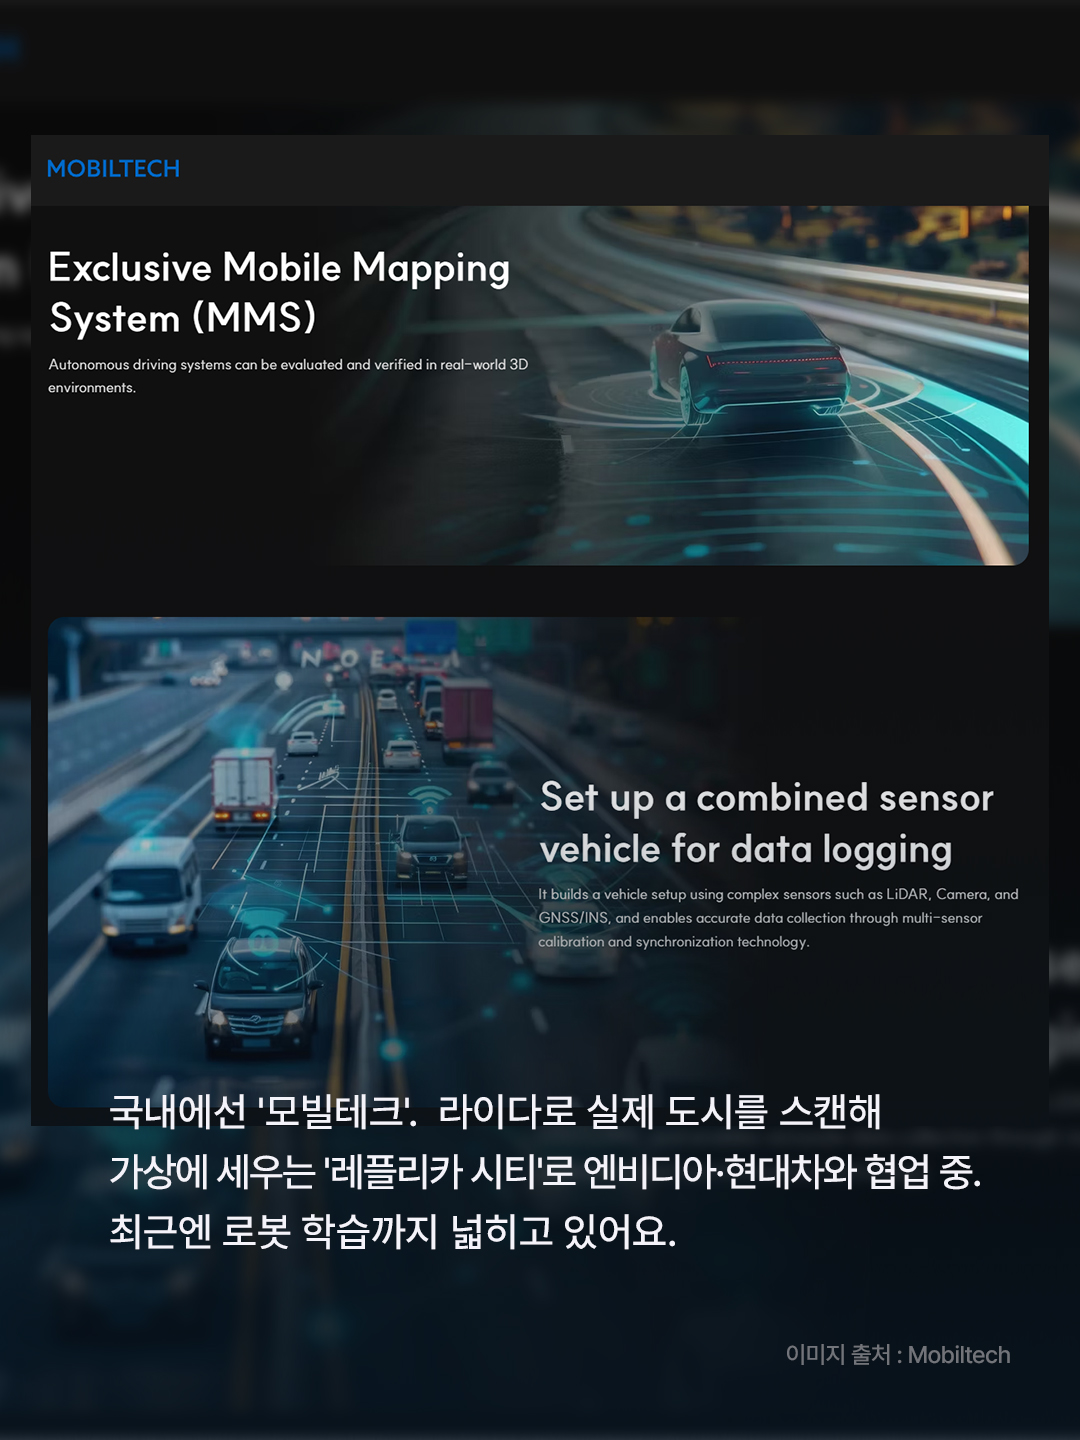
대표 솔루션인 '레플리카 시티'는 라이다 기반의 고정밀 3차원 공간 데이터로 실제 도시와 산업 현장을 가상 공간에 그대로 옮겨놓는 방식이에요. 기술력을 인정받아 엔비디아, 현대차와도 협업을 이어가고 있고요, 최근에는 로봇 학습 분야로도 적용 범위를 넓히는 중입니다.
해외 스타트업들은 어떻게 경쟁하고 있나요?
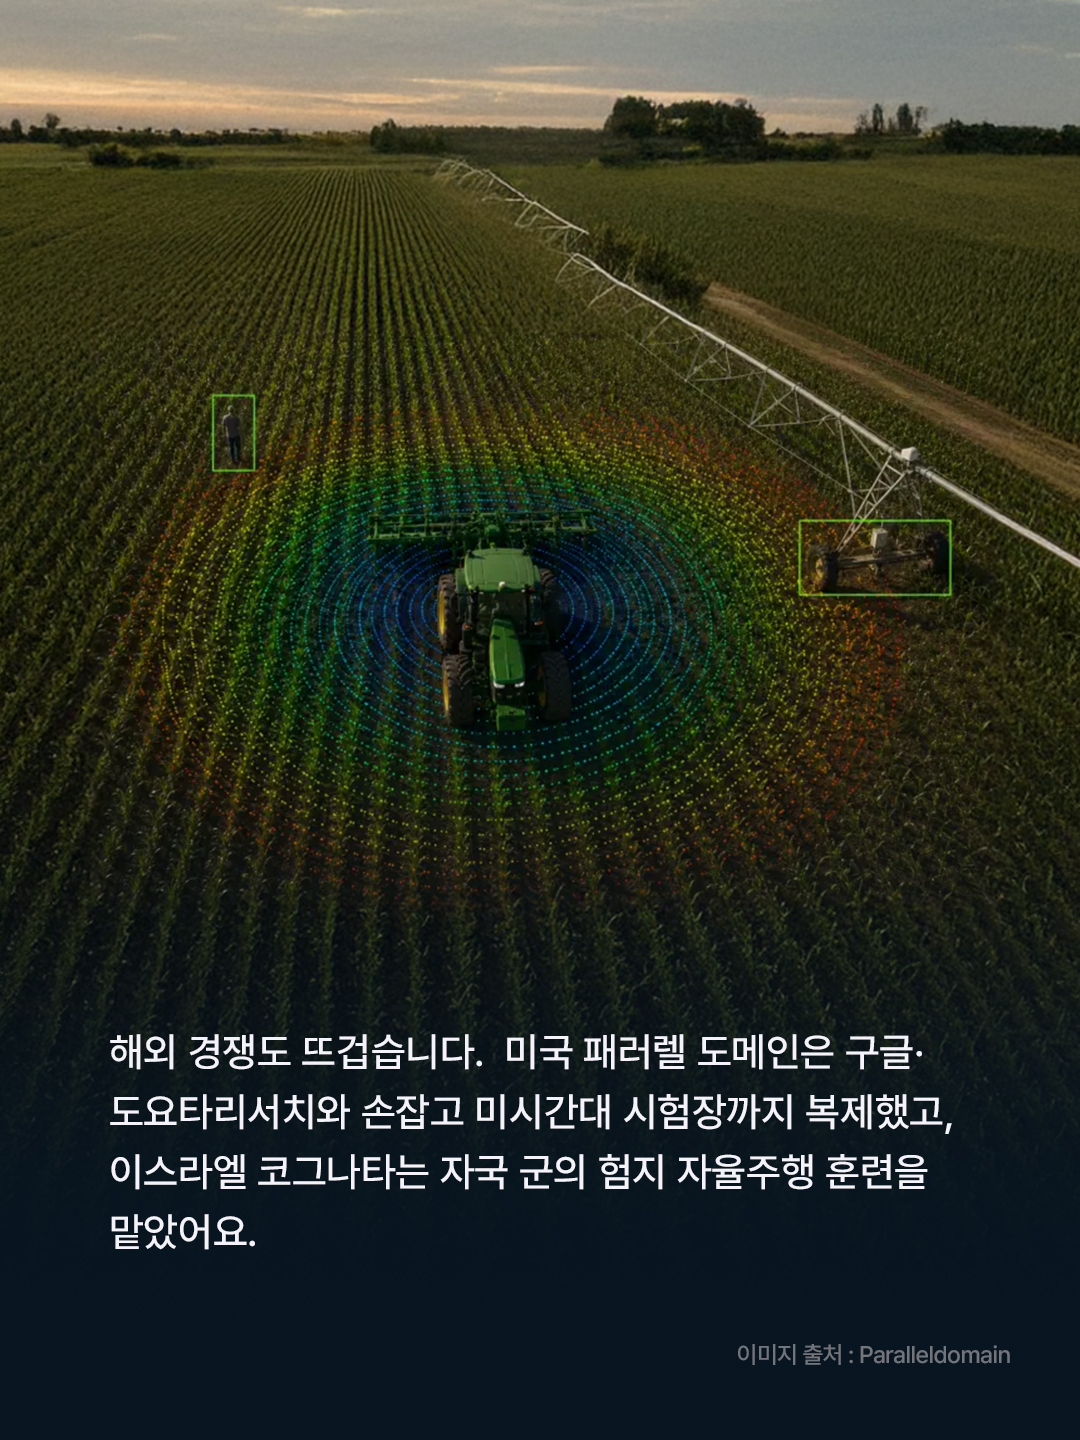
해외에서도 시장 선점 경쟁이 뜨거워요. 미국 패러렐 도메인은 센서 데이터를 기반으로 디지털 트윈을 구축해서 자율주행차와 로봇용 합성데이터를 제공하는 회사인데요. 구글, 콘티넨탈, 도요타리서치인스티튜트 등과 손잡은 데 이어, 미국 미시간대의 자율주행 시험장 '엠시티(Mcity)'까지 디지털 트윈으로 구현하며 사업 영역을 넓히고 있어요.
이스라엘의 코그나타도 주목할 만합니다. 실제 도시와 비포장 지형까지 디지털 트윈으로 구현해 자율주행차의 학습과 검증을 돕는데요. 특히 이스라엘 국방부와 군이 코그나타의 시뮬레이션 플랫폼을 도입해서, 험지에서 운용할 자율주행 군용 차량의 알고리즘을 훈련하고 검증했다고 해요.
디지털 트윈 기술이 넘어야 할 과제는 무엇인가요?
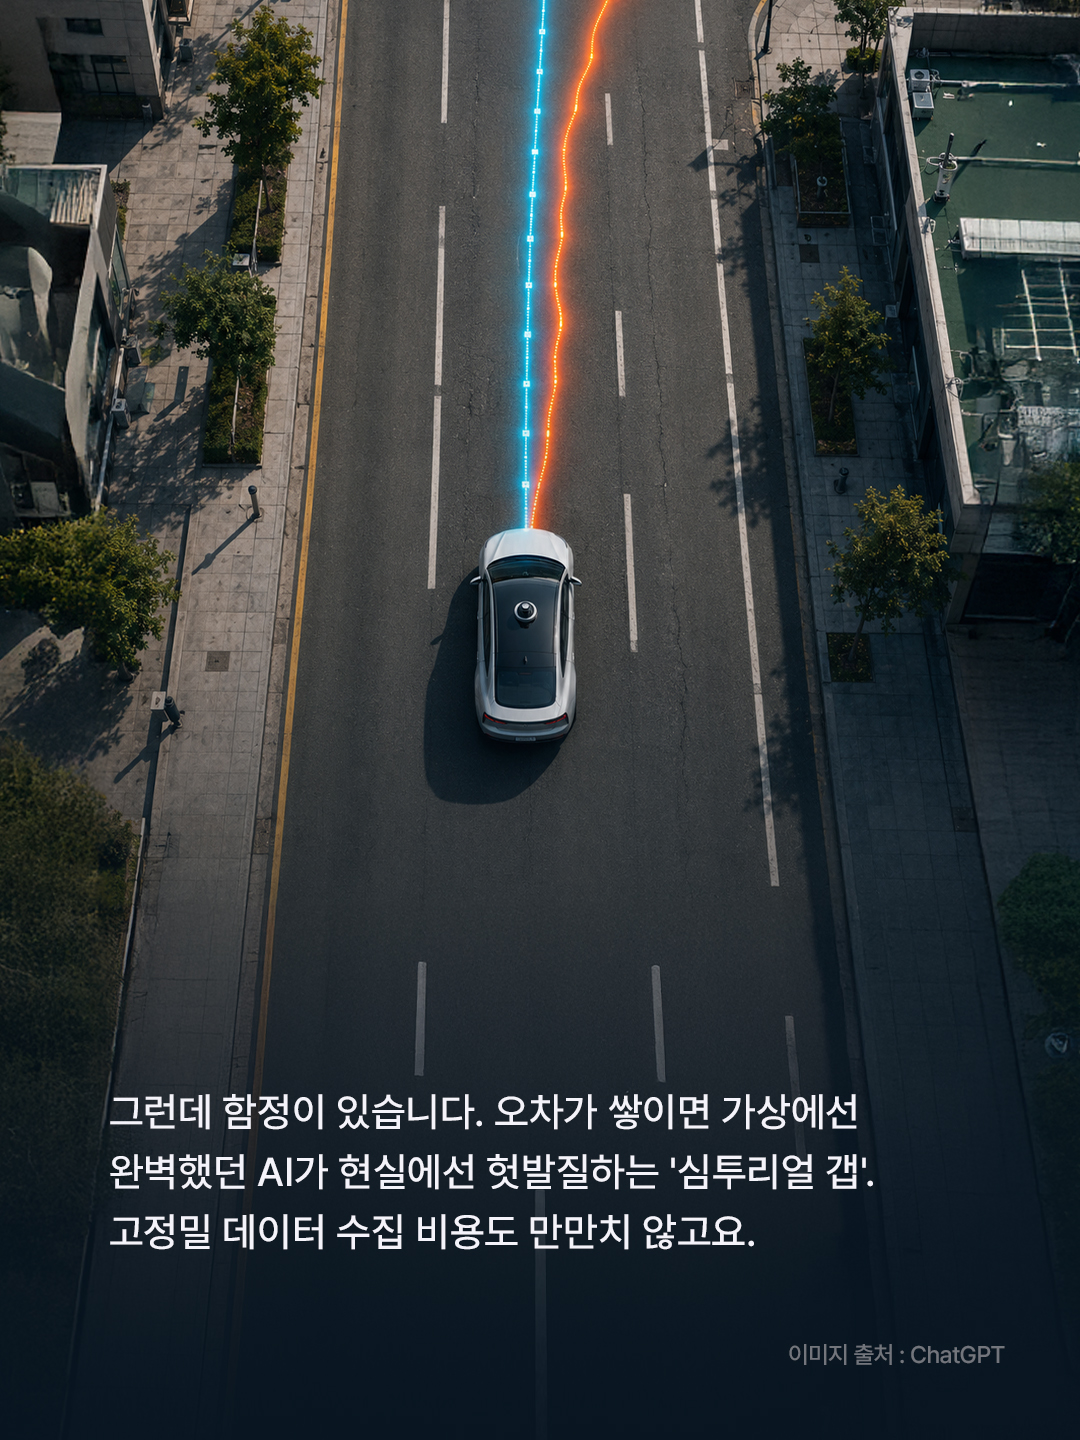
물론 넘어야 할 산도 있어요. 캘리브레이션 오차나 센서 데이터 왜곡이 조금씩 쌓이면, 가상 환경에서는 완벽했던 AI가 정작 현장에서는 제대로 작동하지 않는 '심투리얼 갭(Sim-to-Real Gap)' 문제가 생길 수 있거든요.
고정밀 공간 데이터를 모으고 계속 갱신하는 데도 비용이 만만치 않고요, 엔비디아나 지멘스 같은 글로벌 대기업이 이미 시뮬레이션 생태계를 주도하고 있다는 점도 스타트업 입장에서는 부담일 수밖에 없어요.
업계에서는 디지털 트윈이 자율주행과 휴머노이드를 넘어 제조, 물류, 스마트시티, 국방까지 다양한 산업에서 피지컬 AI의 성능과 안전성을 좌우하는 핵심 기술로 자리잡을 거라 보고 있어요. 결국 관건은 글로벌 대기업이 만들어놓은 표준 위에, 스타트업들이 얼마나 빠르게 올라타서 파트너십을 넓혀가느냐에 달려있다는 분석이 나옵니다.



디지털 트윈은 도시나 공장처럼 현실 공간을 고정밀 3차원 데이터로 가상에 옮겨놓는 기술인데요, 자율주행차와 로봇이 위험 부담 없이 반복 훈련할 수 있게 해줍니다. 현실에서는 좀처럼 재현하기 힘든 돌발 상황들, 가상 공간에서라면 얼마든지 연습할 수 있다면 어떨까요?
디지털 트윈이란 무엇인가요?
디지털 트윈이란 도시와 공장 등 현실 공간을 고정밀 3차원 데이터로 가상 세계에 구현하는 기술이에요. 차량이나 로봇을 실제 위험에 노출시키지 않고도 악천후 같은 다양한 상황을 몇 번이고 시험해볼 수 있죠.
이 기술의 완성도는 결국 '현실을 얼마나 정확하게 옮겨왔느냐'에 달려있는데요. 카메라, 라이다(LiDAR), GPS 같은 센서가 모아온 정보를 어긋남 없이 맞추는 '캘리브레이션' 정확도가 신뢰성과 피지컬 AI 성능을 그대로 좌우하거든요.
시장 규모도 심상치 않습니다. 시장조사업체 마켓앤마켓츠에 따르면 글로벌 디지털 트윈 시장은 2025년 211억달러(약 29조5000억원)에서 2030년 1498억달러(약 209조7000억원)까지, 연평균 47.9%씩 성장할 전망이에요. 제조와 자동차, 물류 전반에서 활용이 늘면서 관련 스타트업들도 분주하게 움직이고 있죠.
국내에서는 어떤 스타트업이 앞서고 있나요?
국내에서는 디지털 트윈 전문 기업 모빌테크가 눈에 띄는데요. 실측 데이터 구축부터 캘리브레이션, 시뮬레이션까지 이어지는 데이터 파이프라인을 직접 구축하고 있어요.
대표 솔루션인 '레플리카 시티'는 라이다 기반의 고정밀 3차원 공간 데이터로 실제 도시와 산업 현장을 가상 공간에 그대로 옮겨놓는 방식이에요. 기술력을 인정받아 엔비디아, 현대차와도 협업을 이어가고 있고요, 최근에는 로봇 학습 분야로도 적용 범위를 넓히는 중입니다.
해외 스타트업들은 어떻게 경쟁하고 있나요?
해외에서도 시장 선점 경쟁이 뜨거워요. 미국 패러렐 도메인은 센서 데이터를 기반으로 디지털 트윈을 구축해서 자율주행차와 로봇용 합성데이터를 제공하는 회사인데요. 구글, 콘티넨탈, 도요타리서치인스티튜트 등과 손잡은 데 이어, 미국 미시간대의 자율주행 시험장 '엠시티(Mcity)'까지 디지털 트윈으로 구현하며 사업 영역을 넓히고 있어요.
이스라엘의 코그나타도 주목할 만합니다. 실제 도시와 비포장 지형까지 디지털 트윈으로 구현해 자율주행차의 학습과 검증을 돕는데요. 특히 이스라엘 국방부와 군이 코그나타의 시뮬레이션 플랫폼을 도입해서, 험지에서 운용할 자율주행 군용 차량의 알고리즘을 훈련하고 검증했다고 해요.
디지털 트윈 기술이 넘어야 할 과제는 무엇인가요?
물론 넘어야 할 산도 있어요. 캘리브레이션 오차나 센서 데이터 왜곡이 조금씩 쌓이면, 가상 환경에서는 완벽했던 AI가 정작 현장에서는 제대로 작동하지 않는 '심투리얼 갭(Sim-to-Real Gap)' 문제가 생길 수 있거든요.
고정밀 공간 데이터를 모으고 계속 갱신하는 데도 비용이 만만치 않고요, 엔비디아나 지멘스 같은 글로벌 대기업이 이미 시뮬레이션 생태계를 주도하고 있다는 점도 스타트업 입장에서는 부담일 수밖에 없어요.
업계에서는 디지털 트윈이 자율주행과 휴머노이드를 넘어 제조, 물류, 스마트시티, 국방까지 다양한 산업에서 피지컬 AI의 성능과 안전성을 좌우하는 핵심 기술로 자리잡을 거라 보고 있어요. 결국 관건은 글로벌 대기업이 만들어놓은 표준 위에, 스타트업들이 얼마나 빠르게 올라타서 파트너십을 넓혀가느냐에 달려있다는 분석이 나옵니다.